01 · CONTEXTO
A oportunidade
Explorar a entrega e a retirada de materiais numa célula autônoma por um veículo que segue uma faixa.
AUTOMAÇÃO · ROBÓTICA MÓVEL · PROJETO INTEGRADOR
Desenvolvemos em equipe um AGV para abastecer uma célula autônoma: o veículo leva e recolhe materiais seguindo uma faixa, enquanto uma aplicação conectada organiza o comando e o acompanhamento da tarefa.
01 · CONTEXTO
Explorar a entrega e a retirada de materiais numa célula autônoma por um veículo que segue uma faixa.
02 · SOLUÇÃO
Chassi em acrílico, NodeMCU-32, TCRT5000, ponte H L298N, motores Mabuchi e interface web integrada a Node.js e MySQL.
03 · ENTREGA
MVP desenvolvido em equipe conecta estrutura mecânica, navegação por faixa, controle embarcado e interface web à tarefa de abastecimento autônomo.
Desenvolvemos em equipe um veículo guiado para apoiar a movimentação de materiais numa célula autônoma. Estruturamos três rotinas — entrega, retirada e combinação das duas — e dois modos de condução: seguimento automático de faixa e controle manual para operação e depuração. No modo automático, organizamos o fluxo para comunicar por telemetria a etapa da tarefa.
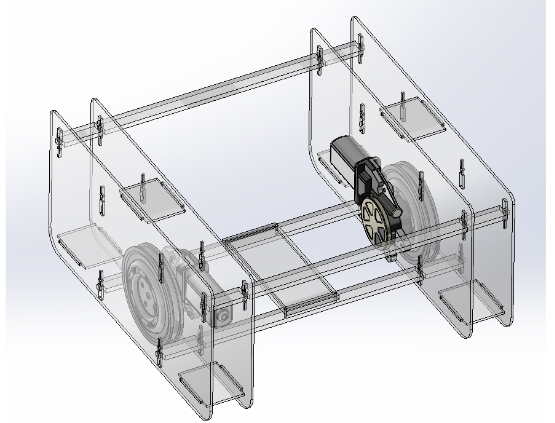
Começamos com protótipos em MDF para validar dimensões e montagem. Em seguida, comparamos as alternativas por desenho CAD, simulações no SolidWorks e ensaios dos materiais. A configuração final em acrílico usa espaçadores e barras roscadas com porcas e arruelas para unir as chapas, apoiar os componentes e organizar o conjunto mecânico.
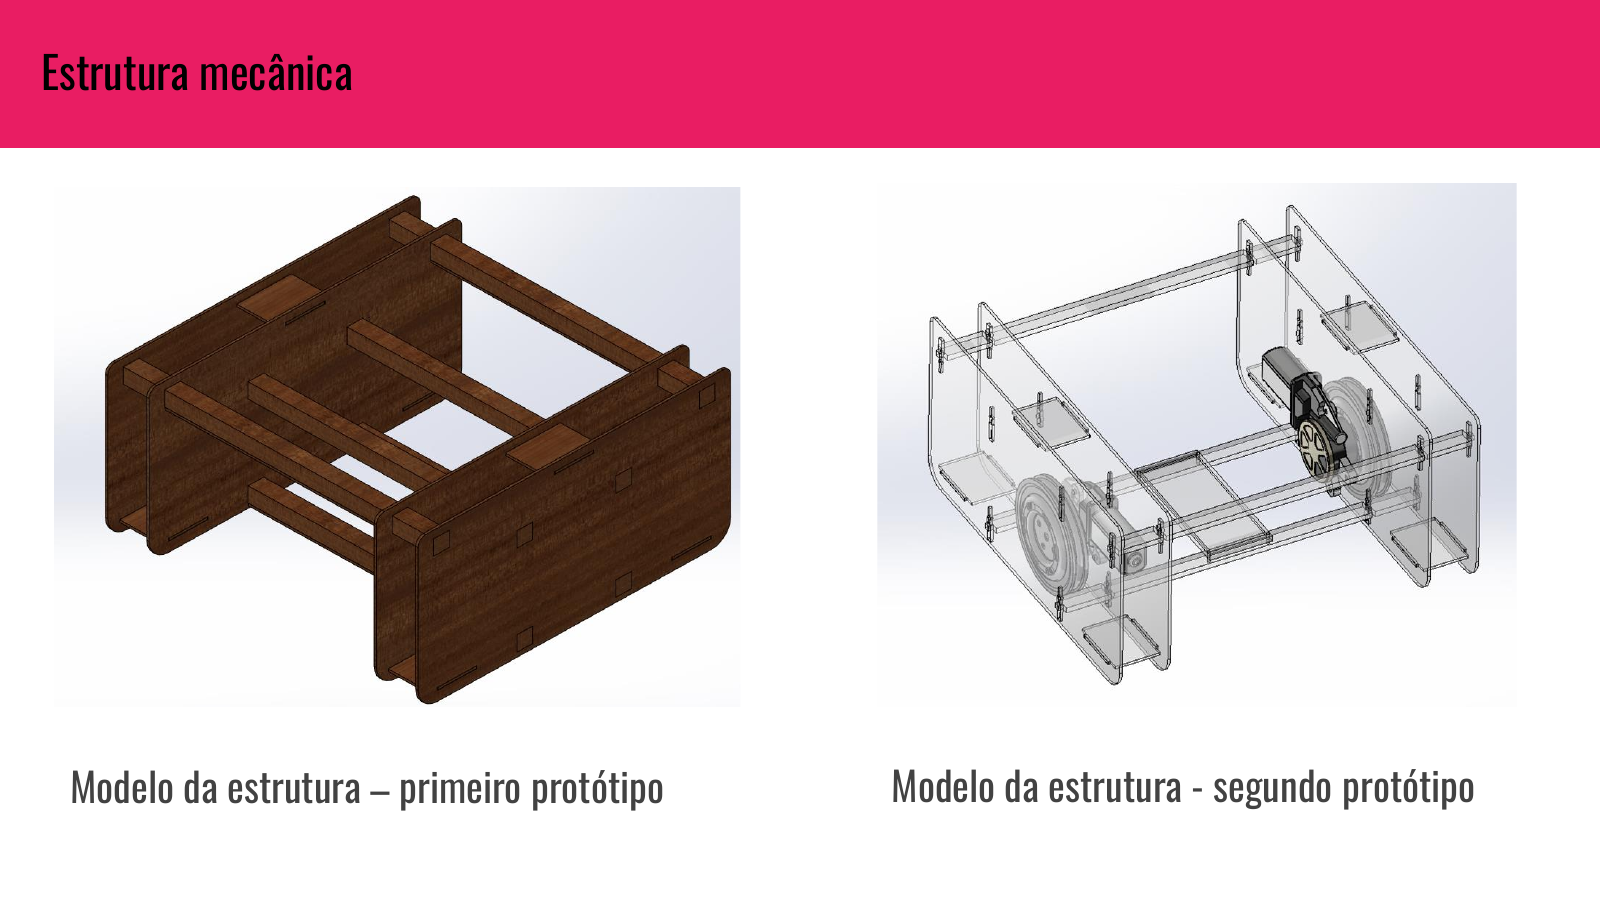
A estrutura foi dimensionada para sustentar o sistema de locomoção e os componentes eletrônicos durante o trajeto de entrega e retirada. A evolução do modelo ajudou a coordenar posição de motores, espaços de montagem e distribuição dos elementos no veículo.
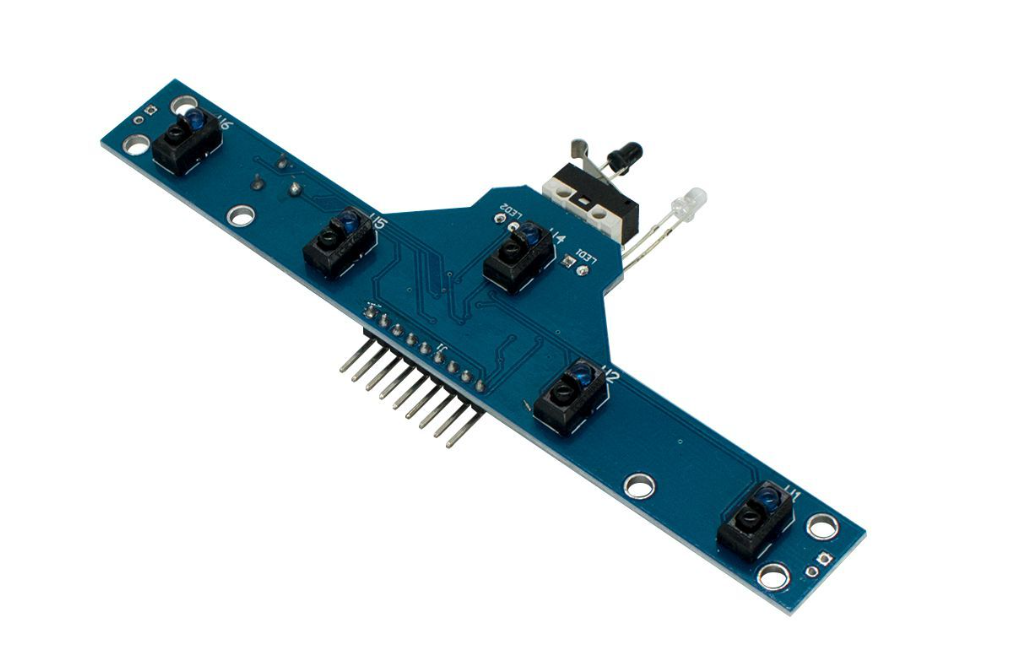
Selecionamos um módulo óptico reflexivo TCRT5000 de cinco canais para detectar a faixa próxima ao veículo. O firmware lê os sensores e altera a resposta dos motores para acompanhar o percurso, com velocidades normal e reduzida e uma condição de parada programada.
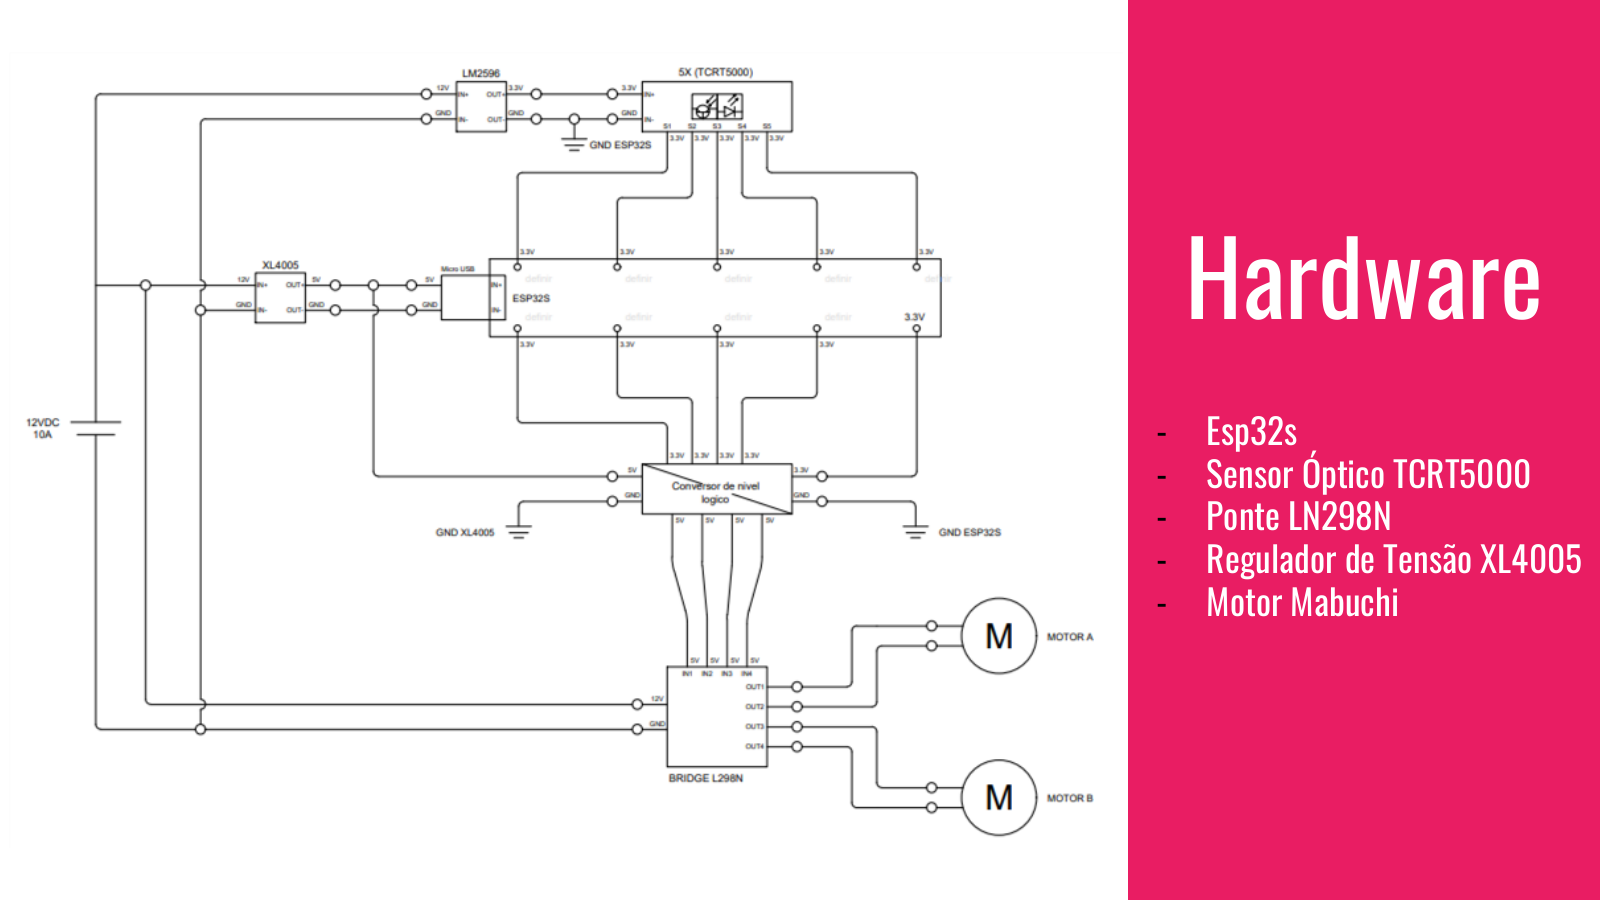
O conjunto de locomoção usa uma ponte H dupla L298N para comandar dois motores Mabuchi de 12 V. Um regulador XL4005 ajusta a alimentação dos módulos; um conversor bidirecional de nível lógico conecta sinais de 3,3 V e 5 V.
Integramos a placa NodeMCU-32/DEVKIT, a leitura dos sensores, o acionamento da ponte H e os motores numa arquitetura alimentada por bateria GP12-9 de 12 V e 9 Ah. A distribuição de energia separa as tensões exigidas pelo conjunto e conecta o controle embarcado à mecânica do veículo.
Conectamos a aplicação web à API REST em Node.js e ao banco MySQL. A interface concentra os comandos de entrega, retirada e operação combinada; a API Node.js conecta esses fluxos ao armazenamento MySQL e ao controlador, com telemetria para acompanhar a etapa da tarefa. Desenvolvemos o front-end com HTML, CSS e Bootstrap para apresentar os fluxos de operação e depuração.
Ao longo de quatro sprints, articulamos modelagem mecânica, ensaios, eletrônica, firmware e software numa mesma solução. O resultado é um MVP de AGV cuja arquitetura reúne chassi, navegação por faixa, controle de motores, interface de operação e dados — uma base concreta para automatizar rotinas de abastecimento de célula.